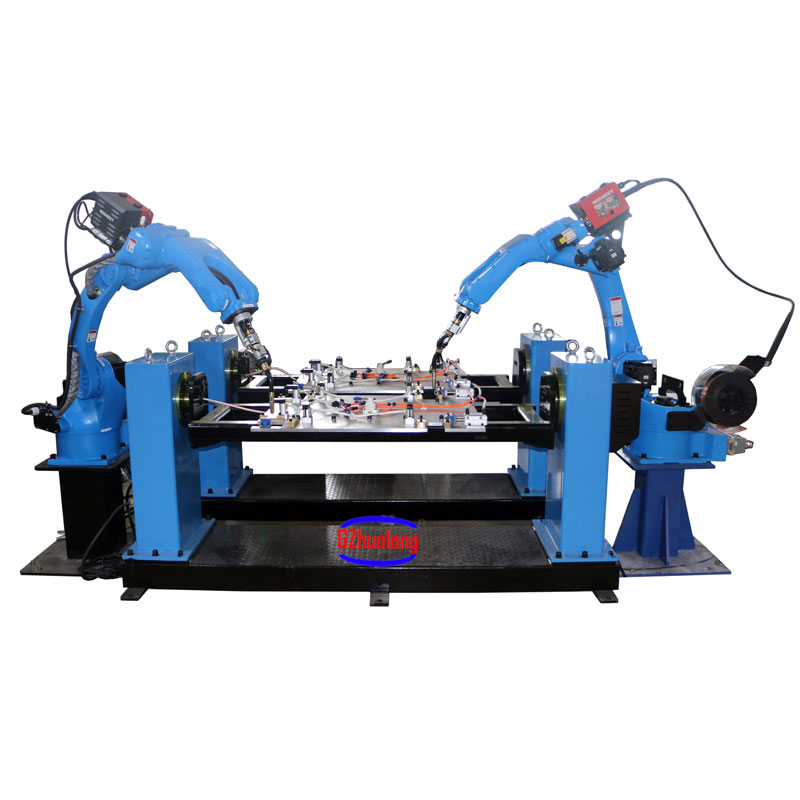
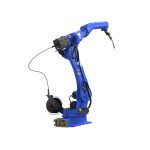

Kaynak robotları temel olarak iki bölümden oluşur: robotlar ve kaynak ekipmanı.
Bize ulaşınKaynak robotları temel olarak iki bölümden oluşur: robotlar ve kaynak ekipmanı. Robot, bir robot gövdesi ve bir kontrol kabininden (donanım ve yazılım) oluşur. Ark ve punta kaynağı gibi kaynak ekipmanı, bir kaynak güç kaynağı (kontrol sistemi dahil), tel besleyici (ark kaynağı), kaynak torçu (pense) ve diğer parçalardan oluşur.
Ark kaynağı robotları esas olarak gaz korumalı kaynak yöntemlerini (MAG, MIG, TIG) kullanır ve ark kaynağı için robota ayarlanabilir dalga formuna sahip geleneksel tristör, invertör, darbeli veya darbesiz güç kaynakları takılabilir.
Tel besleyici robot kolunun üzerine veya dışına monte edilebilir. Kaynak torçu ile tel besleyici arasındaki hortum kısaltılarak tel besleme stabilitesinin korunmasına yardımcı olur.
Kaynak robotları temel olarak çoğu 6 eksene sahip olan dikiş birleştirme robotlarıdır.
Elektronik teknolojisinin, bilgisayar teknolojisinin, CNC ve robot teknolojisinin, otomatik kaynak robotlarının gelişmesiyle birlikte, 1960'lı yıllarda imalatta kullanılmaya başlandığından beri teknolojileri, esas olarak aşağıdaki avantajlardan dolayı giderek daha gelişmiş hale geldi:
1.Kaynak kalitesini stabilize edin ve iyileştirin ve kaynak kalitesini değerler biçiminde yansıtın.
2.İşgücü verimliliğinin arttırılması.
3. İşçilerin emek yoğunluğunu artırın ve tehlikeli koşullarda çalışmalarına olanak tanıyın.
4. Çalışanların çalışma teknolojisine yönelik gereksinimleri azaltır.
5. Ürün modifikasyonu ve değişimine yönelik hazırlık döngüsü ve buna karşılık gelen ekipman yatırımı kısaltılmıştır.
Bu nedenle hayatın her alanında yaygın olarak kullanılmaktadır.
Ana parametreler:
| Dikey çok eklemli robot | |||||||
| modeli | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Giriş voltajı | 3 fazlı 380V 50/60HZ | 3 fazlı 380V 50/60HZ | 3 fazlı 380V 50/60HZ | ||||
| Güç | 3KVA | 5KVA | 5KVA | ||||
| Hareket özgürlüğü | 6 | 6 | 6 | ||||
| Maksimum yük | 10 kg | 20 kg | 10 kg | ||||
| Sürüş menzili ve azami hız | J/JT | Hareket aralığı | maksimum hız | Hareket aralığı | maksimum hız | Hareket aralığı | maksimum hız |
| 1 | ±167° | 169°/sn | ±167° | 169°/sn | ±167° | 169°/sn | |
| süspansiyon±30° | süspansiyon±30° | süspansiyon±30° | |||||
| 2 | 0°-175° | 169°/sn | 0°-175° | 169°/sn | 0°-175° | 169°/sn | |
| 3 | +80°--150° | 169°/sn | +80°--150° | 169°/sn | +80°--150° | 169°/sn | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/sn | -105°--130° | 240°/sn | -105°--130° | 240°/sn | |
| 6 | ±210° | 520°/s | ±210° | 483°/sn | ±210° | 483°/sn | |
| İzin verilen bilek yükü | J/JT | kuvvet anı | eylemsizlik momenti | kuvvet anı | eylemsizlik momenti | kuvvet anı | eylemsizlik momenti |
| 4 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 5 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 6 | 3 nm | 0,05 kg㎡ | 28 nm | 0,8 kg㎡ | 3 nm | 0,05 kg㎡ | |
| ağırlık | 170kg | 285kg | 290kg | ||||
| Yeniden konumlandırma doğruluğu | ±0,08 mm | ||||||
| Gürültü seviyesi | <70dB(A) | ||||||